

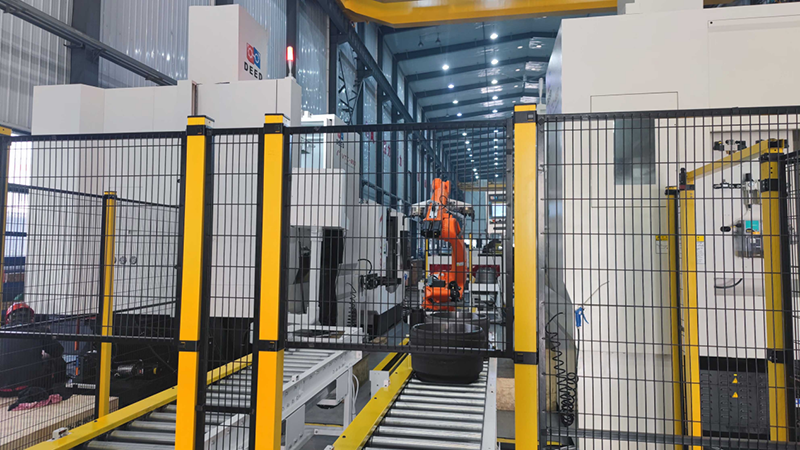
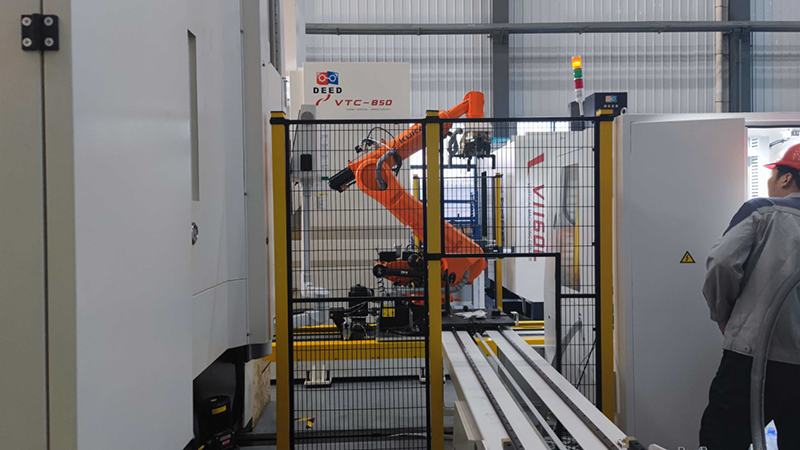
Ang kaso nga gusto nakong ipaambit kaninyo karon mao ang loading ug unloading workstation sa brake drum machine tool. Kini nga proyekto naggamit ug handling robot, nagkuha ug mga materyales gikan sa feeding roller line, nag-set up sa sakyanan, nag-turn over, nagdugang sa loading ug unloading sa machine tool, ug naglimpyo sa unloading human sa dynamic balance detection.
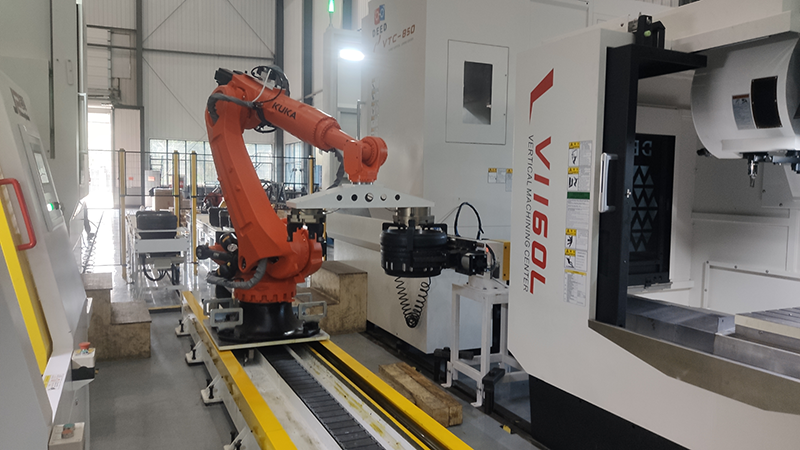
Ang kalisud sa proyekto, ang gibug-aton sa workpiece medyo dako, ang kinahanglanon sa katukma sa pagproseso taas, ang bertikal nga posisyon sa sakyanan ug bertikal nga pagproseso managlahi, nga miresulta sa lainlaing direksyon sa clip, ang panginahanglan nga moliko, ang nawong sa pagproseso wala magkinahanglan og mga chips nga puthaw.
Usa sa mga nag-unang bahin sa proyekto, ang mga linya sa pagkarga ug pagdiskarga gikontrolar sa mga seksyon, nga makadugang sa cache ug makapugong sa pagbangga sa giprosesong workpiece nga makaapekto sa kalidad sa pagproseso sa ibabaw. Ang robot grip naggamit sa double position nga tulo ka kuko sa sulod ug gawas nga clip, ug ang nagtuyok nga duha ka kuko sa gawas nga clip, nga dili lang makatuman sa pagkarga ug pagdiskarga sa sakyanan, apan makasiguro usab sa katukma sa pagkarga ug pagdiskarga. Gidugangan og high pressure ring blowing air aron masulbad ang nahabilin nga iron filings ug cutting fluid sa ibabaw sa workpiece.
Oras sa pag-post: Disyembre 18, 2023


