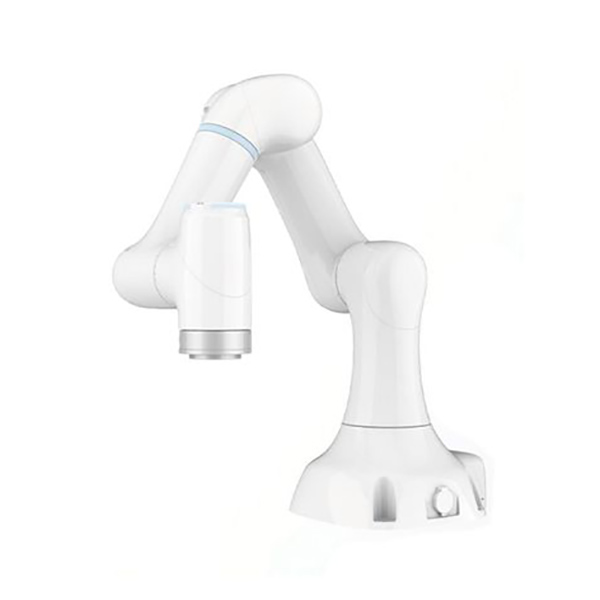
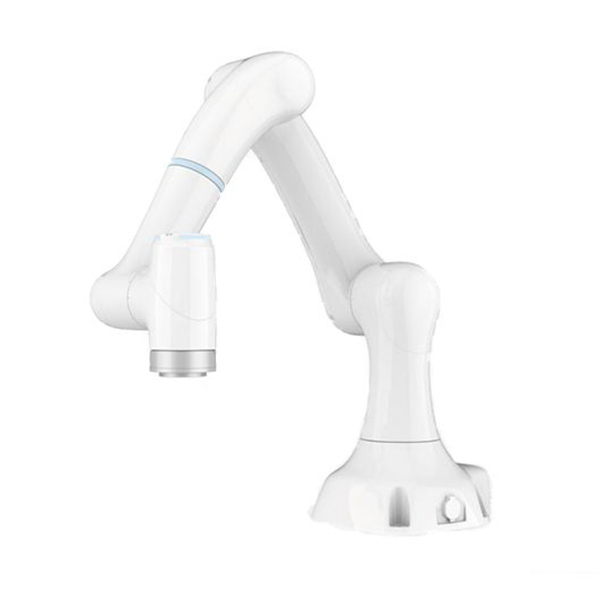
Robot nga Kolaboratibo sa Serye sa SR
Mga Teknikal nga Parameter
| SR3 | SR4 | |||
| Espisipikasyon | ||||
| Karga | 3kg | 4kg | ||
| Radius sa pagtrabaho | 580mm | 800mm | ||
| Timbang nga walay kinabuhi | Gibana-bana nga 14kg | Gibana-bana nga 17kg | ||
| Ang-ang sa Kagawasan | 6 ka rotary joints | 6 ka rotary joints | ||
| MTBF | > 50000 ka oras | > 50000 ka oras | ||
| Suplay sa kuryente | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Pagprograma | Pag-drag sa pagtudlo ug graphical interface | Pag-drag sa pagtudlo ug graphical interface | ||
| Pagpasundayag | ||||
| GAHOM | Kasagaran | Kinatumyan | Averager | Kinatumyan |
| PAGKONSUMO | 180w | 400w | 180w | 400w |
| Kaluwasan | Kapin sa 20 ka mapasibo nga mga gimbuhaton sa kaluwasan sama sa pag-detect sa bangga, virtual nga dingding ug kolaborasyon nga mode | |||
| Sertipikasyon | Pagsunod sa ISO-13849-1, Cat. 3, PL d. ISO-10218-1. Sumbanan sa Sertipikasyon sa EU CE | |||
| Pag-ila sa puwersa, flange sa himan | Kusog, xyZ | Moment sa kusog, xyz | Kusog, xyZ | Moment sa kusog, xyz |
| Ratio sa resolusyon sa pagsukod sa puwersa | 0.1N | 0.02Nm | 0.1N | 0.02Nm |
| Sakup sa temperatura sa pag-operate | 0~45 ℃ | 0~45 ℃ | ||
| Humidity | 20-80% RH (dili kondensasyon) | 20-80% RH (dili kondensasyon) | ||
| Relatibong katukma sa pagkontrol sa puwersa | 0.5N | 0.1Nm | 0.5N | 0.1Nm |
| Paglihok | ||||
| Pagkabalik-balikon | ±0.03 mm | ±0.03 mm | ||
| Lutahan sa motor | Sakup sa trabaho | Pinakataas nga tulin | Sakup sa trabaho | Pinakataas nga tulin |
| Axis1 | ±175° | 180°/s | ±175° | 180°/s |
| Axis2 | -135°~±130° | 180°/s | -135°~±135° | 180°/s |
| Axis3 | -175°~±135° | 180°/s | -170°~±140° | 180°/s |
| Axis4 | ±175° | 225°/s | ±175° | 225°/s |
| Axis5 | ±175° | 225°/s | ±175° | 225°/s |
| Axis6 | ±175° | 225°/s | ±175° | 225°/s |
| Pinakataas nga tulin sa tumoy sa himan | ≤1.5m/s | ≤2m/s | ||
| Mga Kinaiya | ||||
| Grado sa Proteksyon sa IP | IP54 | |||
| Pag-mount sa robot | Pag-instalar sa bisan unsang anggulo | |||
| Port sa I/O sa Himan | 2DO, 2DI, 2Al | |||
| Interface sa komunikasyon sa himan | 1-way nga 100-megabit nga koneksyon sa Ethernet base sa RJ45 network interface | |||
| Suplay sa Kuryente sa I/O sa Himan | (1)24V/12V,1A (2)5V, 2A | |||
| Base Universal I/O Port | 4DO, 4DI | |||
| Interface sa komunikasyon sa base | 2-Way Ethernet/lp 1000Mb | |||
| Suplay sa kuryente sa base output | 24V, 2A | |||
Aplikasyon sa Produkto
Ang x Mate flexible collaborative robot kay kaylap nga gigamit sa mga natad sa awto ug mga piyesa, 3C ug semiconductors, pagproseso sa metal ug plastik, edukasyon sa siyentipikong panukiduki, serbisyo sa komersyo, pag-atiman medikal ug uban pa, aron mapauswag ang output ug kalidad sa lainlaing mga industriya, makab-ot ang flexible nga produksiyon ug mapaayo ang kaluwasan sa mga kawani.